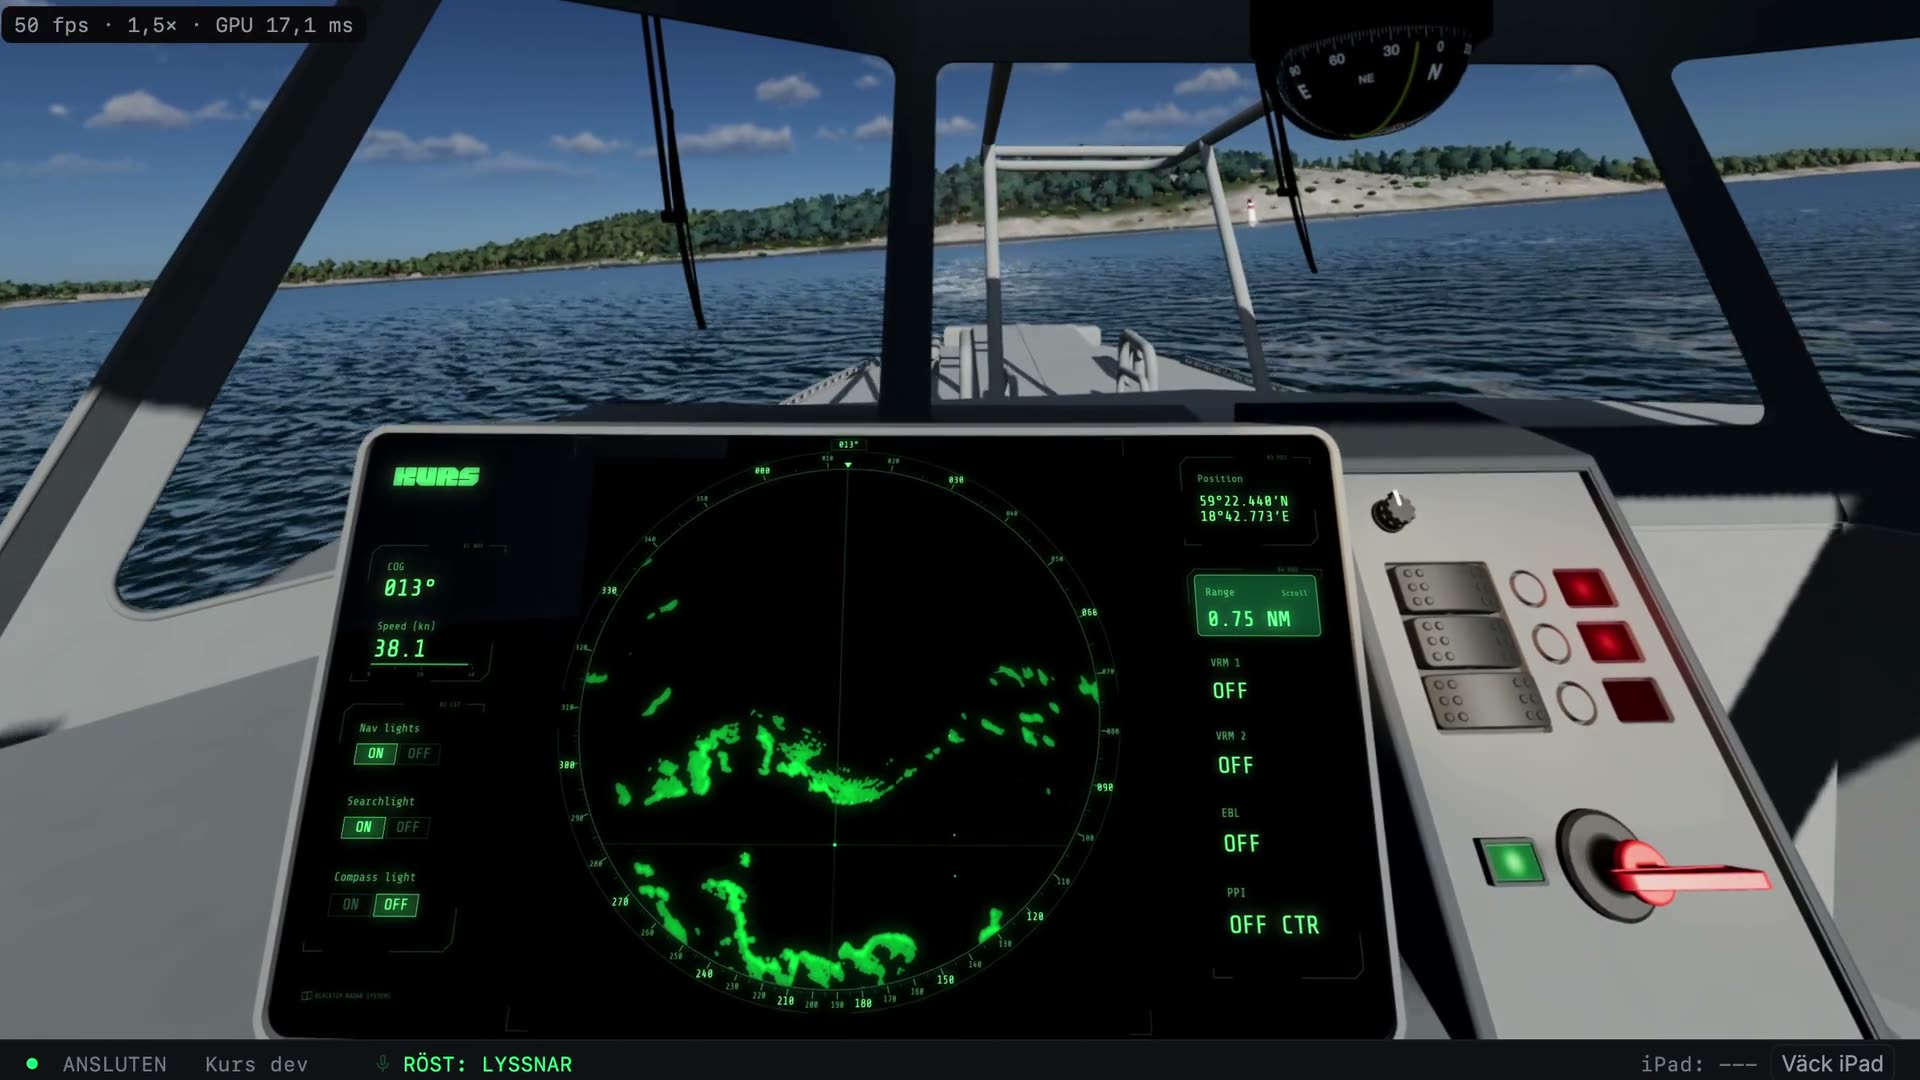
Rätt höjd på öar och skär
För att kunna presentera rätt radarskuggor på radarn är data från Lantmäteriet inlagda på öar & skär. Det som syns på skärmen stämmer med sjökortet.
GKSF står för Girpunkt, Kurs, Styrmärke & Farlighet
Detta projekt är ett försök att skapa en navigationssimulator där navigatören ger order till båtföraren med rösten, precis som i verkligheten. Fast hemma vid köksbordet.
Se filmernaFör att kunna presentera rätt radarskuggor på radarn är data från Lantmäteriet inlagda på öar & skär. Det som syns på skärmen stämmer med sjökortet.
Avlämning, girpunkt och styrmärke enligt GKSF-metoden är ett sätt att kommunicera mellan navigatör & förare. I simulatorn kan användaren (navigatören) styra båten på samma sätt som i verkligheten. Datorn är föraren: den kvitterar och styr dit du säger att den ska styra.
Med kommandot ”Styrmärke cursor nu” pekar man ut ekot under hårkorset, precis som man gör ombord på en båt.
Eftersom all djupdata i svenska farvatten är belagt med upphovsrättsligt skydd, skapade jag ett verktyg där jag kunde 'måla' egna djupkurvor, placera ut stenar & grynnor. Sjökortet är alltså något jag skapat enbart för simulatorn. Landkonturerna kommer från Lantmäteriet, sjömärkena från OpenSeaMap.
Under en övning kan du möta annan trafik. Allt ifrån andra stridsbåtar, passagerarfartyg, segelbåtar och jo, det ryktas om att en ubåt kryssar runt i farvattnen. En grundstötning eller kollision får följder.
Miljön simuleras i olika väderförhållanden; från klar dag till dis, regn och nattstorm.
Rutten läggs ut på ett sjökort med startpunkt, girpunkter och styrmärken.
När övningen startar flyttar sjökortet trådlöst över till en läsplatta bredvid dig. Den gör samma jobb som papperssjökortet på en riktig båt.
Skärmen visar hur det ser ut inne i förarhytten, med båten på den startpunkt du valde. Radarskärmen sitter i konsolen framför dig. Och nej, inredningen stämmer inte överens med hur en riktig Strb90 ser ut (lite konstnärlig frihet hade jag när jag 3D-modellerade cockpit).
Startpunkt, styrmärken och girpunkter läggs ut på sjökortet, med fyrarnas sektorer som stöd. Den sparade rutten hamnar på startskärmen.
Från förarhytten i full fart, med radarn i konsolen. Och ja, allt ska ljudsättas vid tillfälle.
Båten har fått ett första lager av ljud. Motorljud på tomgång som stiger med varvtalet och följs av vattenljud mot skrovet + plus lite övriga miljöljud. Nära båten står nu riktiga tallar och granar, och klipporna har fått grå granit, mossa och svartlav vid vattnet. Båten går tyngre i sjön och slår i vågorna när man kör fort mot dem. Man kan också nu prata med föraren för att styra båten, men jag har en bit kvar innan en demo på detta kan visas :)
En kompass sitter nu i taket i förarhytten. Den läses underifrån som på en riktig båt, och kortet släpar efter i girarna innan det lägger sig. På natten lyser den svagt rött. Radarskärmen har fått ny grafik, och radarbilden kan flyttas ned så att man ser längre framåt. En kill switch i konsolen avbryter övningen. RadarSim byter också namn till Kurs.
Andra fartyg rör sig i området och väjer efter sjövägsreglerna.
Installationsprogram för Windows & macOS.
Hela simulatorn går på ett eget sjökort med påhittade djup, byggt ur öppen data.
Båten stannar, föraren säger till, och övningen kan fortsätta eller avslutas.
Ny 3D-vy med vatten, himmel, väder och tid på dygnet.
Första skarpa provkörningen. Navigatören kan staka sig och rätta sig mitt i en order.
Flödet får en början: välj rutt, kör, avbryt.
Byggen av ruttplanering, sjökort på iPad och båtens fysik i en första version.
Miljöljud som motor, sjö och vind, och ljuden vid grundstötning och kollision.
Övningen spelas upp med radarbilden och sjökortet bredvid varandra.
Som andra kan installera och köra själva.